;

Yaskawa Motoman MPL800II robot
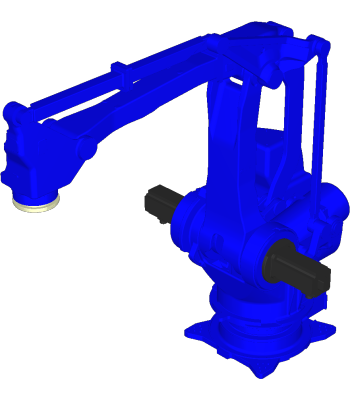
Yaskawa Motoman MPL800II robot

El robot Yaskawa Motoman MPL800II és un braç robòtic de paletització de 4 eixos, té una càrrega útil de 800 kg i un abast de 3159 mm. Les aplicacions de fabricació inclouen Paletització.

Les aplicacions habituals del Yaskawa Motoman MPL800II inclouen: Paletització.

El Yaskawa Motoman MPL800II és fabricat per Yaskawa Motoman.

Utilitzeu aquest comparador de robots per trobar robots similars al Yaskawa Motoman MPL800II.

Exploreu tota la biblioteca de RoboDK.

Especificacions

Marca Yaskawa Motoman
Model MPL800II
Tipus Braç Robòtic De Paletització
Axes 4
Càrrega útil800 kg
Abast3159 mm
Repetibilitat0.5 mm
Pes2550 kg

Accediu a RoboDK

RoboDK és un programari de simulació robòtica amb llicència que ofereix opcions de preus flexibles.

Add-ins i extres

Personalitzeu i amplieu RoboDK amb Add-ins. Exploreu el nostre Marketplace d'Add-ins per ampliar i personalitzar la interfície de RoboDK.

Aplicacions de robots

Amb RoboDK podeu utilitzar braços robòtics per a qualsevol aplicació de fabricació.

Welding logo

Soldadura

Soldadura robotitzada ràpida i eficient

Aplicació de soldadura
Machining logo

Mecanitzat

Mecanitzat avançat amb alta precisió

Aplicació de mecanitzat
Polishing logo

Polit

Polit impecable amb trajectòries optimitzades

Aplicació de polit
Palettizing logo

Paletització

Paletització robotitzada de manera senzilla

Aplicació de paletització

Casos d'èxit

Mecanitzat robotitzat per a la precisió escultòrica

Mecanitzat robotitzat per a la precisió escultòrica

Descobriu com RoboDK ha permès a artistes com Neoset Designs utilitzar el mecanitzat robotitzat per crear escultures complexes i precises amb una eficiència inigualable.

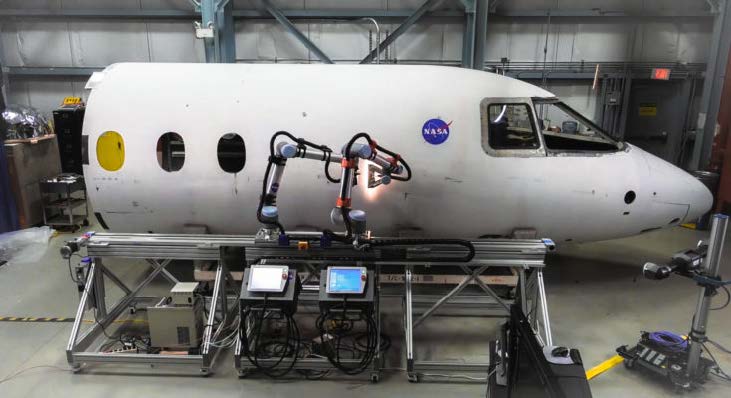
La NASA va utilitzar RoboDK per a la inspecció amb múltiples robots

La NASA va utilitzar RoboDK per a la inspecció amb múltiples robots

La NASA va dur a terme la inspecció amb dos robots gràcies a RoboDK, millorant l'eficiència i la precisió dels processos de control de qualitat.

Descobriu com els nostres clients utilitzen RoboDK