10个使用机器人运动规划器的竞争优势
正如我们前面介绍的,运动规划器减少了人工机器人编程的工作量,但是从“付出=回报”的商业角度来看,它到底值不值得投入使用呢? 正如我们前面介绍的,运动规划器减少了人工机器人编程的工作量,但是从“付出=回报”的商业角度来看,它到底值不值得投入使用呢?
继续阅读
工业机器人应用从未如此简单
正如我们前面介绍的,运动规划器减少了人工机器人编程的工作量,但是从“付出=回报”的商业角度来看,它到底值不值得投入使用呢? 正如我们前面介绍的,运动规划器减少了人工机器人编程的工作量,但是从“付出=回报”的商业角度来看,它到底值不值得投入使用呢?
继续阅读
在工作中,我们并不总能保证自己的工作空间是整洁与自由开放的。这对于机器人的工作空间也是一样的道理。
继续阅读
“回到基础”这个系列意在为读者介绍与工业机器人相关的基础知识。事实上,之前我们介绍欧拉角与几何旋转原理的文章,是本站阅读量最高的博文之一。
继续阅读
人们对于工业机器人编程普遍有一些错误的概念。以下是15个你可能不知道的相关事实:
继续阅读
一台机器人的“工作范围”会对应用中的很多其他参数产生影响,比如工件的尺寸和对外部轴的需求等等。你知道对你而言最适合的机器人工作范围是多大吗?
继续阅读
制造业公司的未来依靠于其对数据的处理能力。换言之,假若你不能很好地收集和分析你的数据,就可能会被行业淘汰。有人称数据为制造业未来的脉搏,假如在业内又能结合机器人的运用,更能锦上添花。
继续阅读
我们现在支持树莓派了!等等,你不知道树莓派?你使用过他们的产品吗?树莓派对机器人编程来说真的是一个好工具吗?让我们一起来看看吧。
继续阅读
在工业机器人应用中,使用机器人代替人力取放物件是最常见的任务类型之一,这类型的自动化任务经常需要使用到传送带。而给机器人编程时,传送带的动态变量给编程与仿真带来复杂性,因此机器人传送带的仿真往往很有挑战性。今天,我们给出一些建议来帮助用户实现这一任务。
继续阅读
使用“高阶”语言给工业机器人编程有很多好处。那么,哪种语言更适合于机器人编程呢——是 Python, C# 还是 MATLAB?
继续阅读
工业机器人可以通过多种办法实现编程,如何在各个选项中找到最好的办法?这里是我们提供的“傻瓜”指南。
继续阅读
很多人对机器人焊接有误解,认为很难实现从人工焊接到自动焊接的跨越。但是事实上,机器人焊接可以通过简单的步骤完成。今天我们简单介绍一下机器人焊接的5个好处以及如何通过5个步骤实现完美的机器人焊接。
继续阅读
RoboDK是如何得名的?你分不清SDK跟API的区别吗?
继续阅读
使用工业机器人完成机器加工?机器人可以与数控机床媲美、被用于机器加工任务吗?今天我们就对制造业中传统的机床加工,与新兴的工业机器人加工进行比较。
继续阅读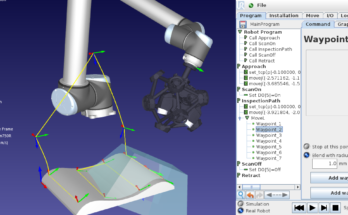
优傲(UR)机器人作为新兴工业机器人品牌,自面世后就以其简单易懂的操控性征服了轻型及协作型机器人应用市场。这在很大程度上归功于优傲示教器上自带的用户图形编程界面,即Polyscope。用户可以通过直观的操作,示教机器人路点(Waypoints)的位置。
继续阅读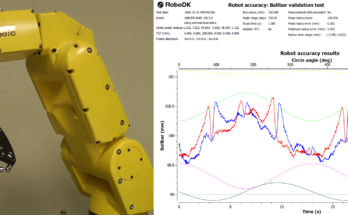
为了保证离线编程的准确性,我们今天介绍一下工业机器人应用中涉及到的各种校准(Calibration)与测试功能。
继续阅读